
岩手県立大学:「遠隔操縦レギュレーション策定のための基礎的検討」プロジェクトを今年度開始しFUTU-REも技術支援として参画
岩手県立大学ソフトウェア情報学部の山邉茂之准教授、新井義和准教授、今井信太郎准教授が取り組む研究プロジェクト「遠隔操縦レギュレーション策定のための基礎的検討」において、FUTU-REは同大学からの委託を受け、ドライビングシミュレータ(DS)から自動運転車両を遠隔操縦するための通信・制御プログラムを開発し、技術面から研究を支援しています。
01研究の背景と目的
自動運転技術の研究開発が世界中で進む一方、一般道での自動運転は、歩行者や自転車などが行き交う複雑な環境への対応や、多数のセンサを高い信頼性で維持することの難しさ、事故時の責任の所在といった課題から、本格的な実用化にはまだ時間がかかると考えられています。
そこで注目されているのが、自動運転技術を活かしつつ、離れた場所にいる運転者が車両を操る「遠隔操縦」です。運転者が責任を担う点では従来の運転と同じであるため、現行の法律や補償の枠組みを活かしやすく、自動運転の前段階として社会実装が期待されています。しかし、これまでの遠隔操縦研究は通信の信頼性が中心で、遠隔で操縦する運転者側のルール(レギュレーション)はまだ定まっていません。
まだ定まっていない「遠隔で操縦する運転者側のルール」を、いち早く提案する。
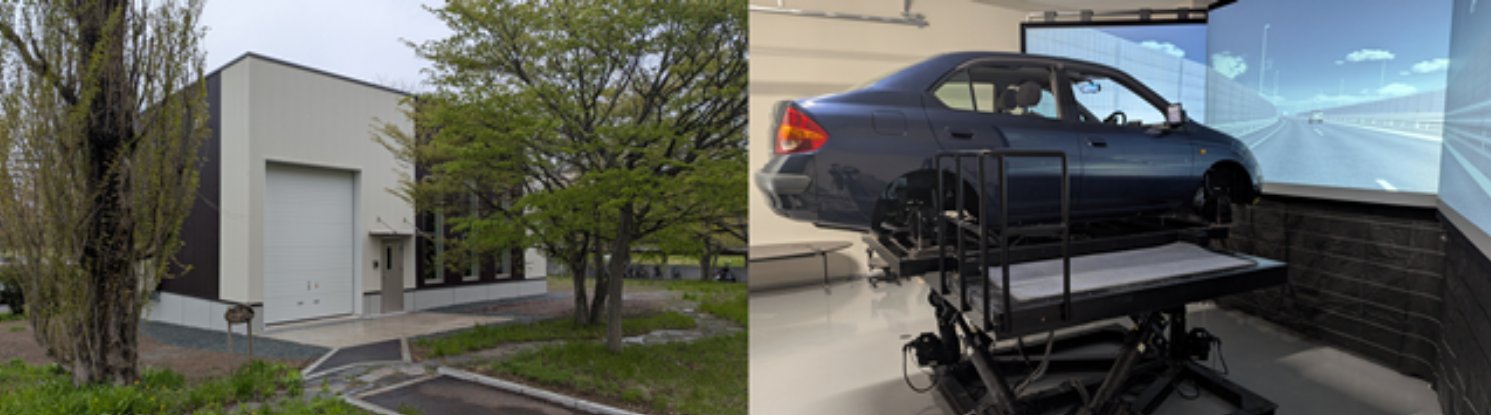
本プロジェクトは、遠隔操縦のレギュレーションをいち早く提案することを最終目標とし、本年度はその土台として、研究室のDSから実際の自動運転車両を遠隔で操縦できる実験環境の構築に取り組んでいます。将来的には、1人の運転者が複数台の車両を操縦する新しい運転方法の検討も視野に入れています。
02システムの概要
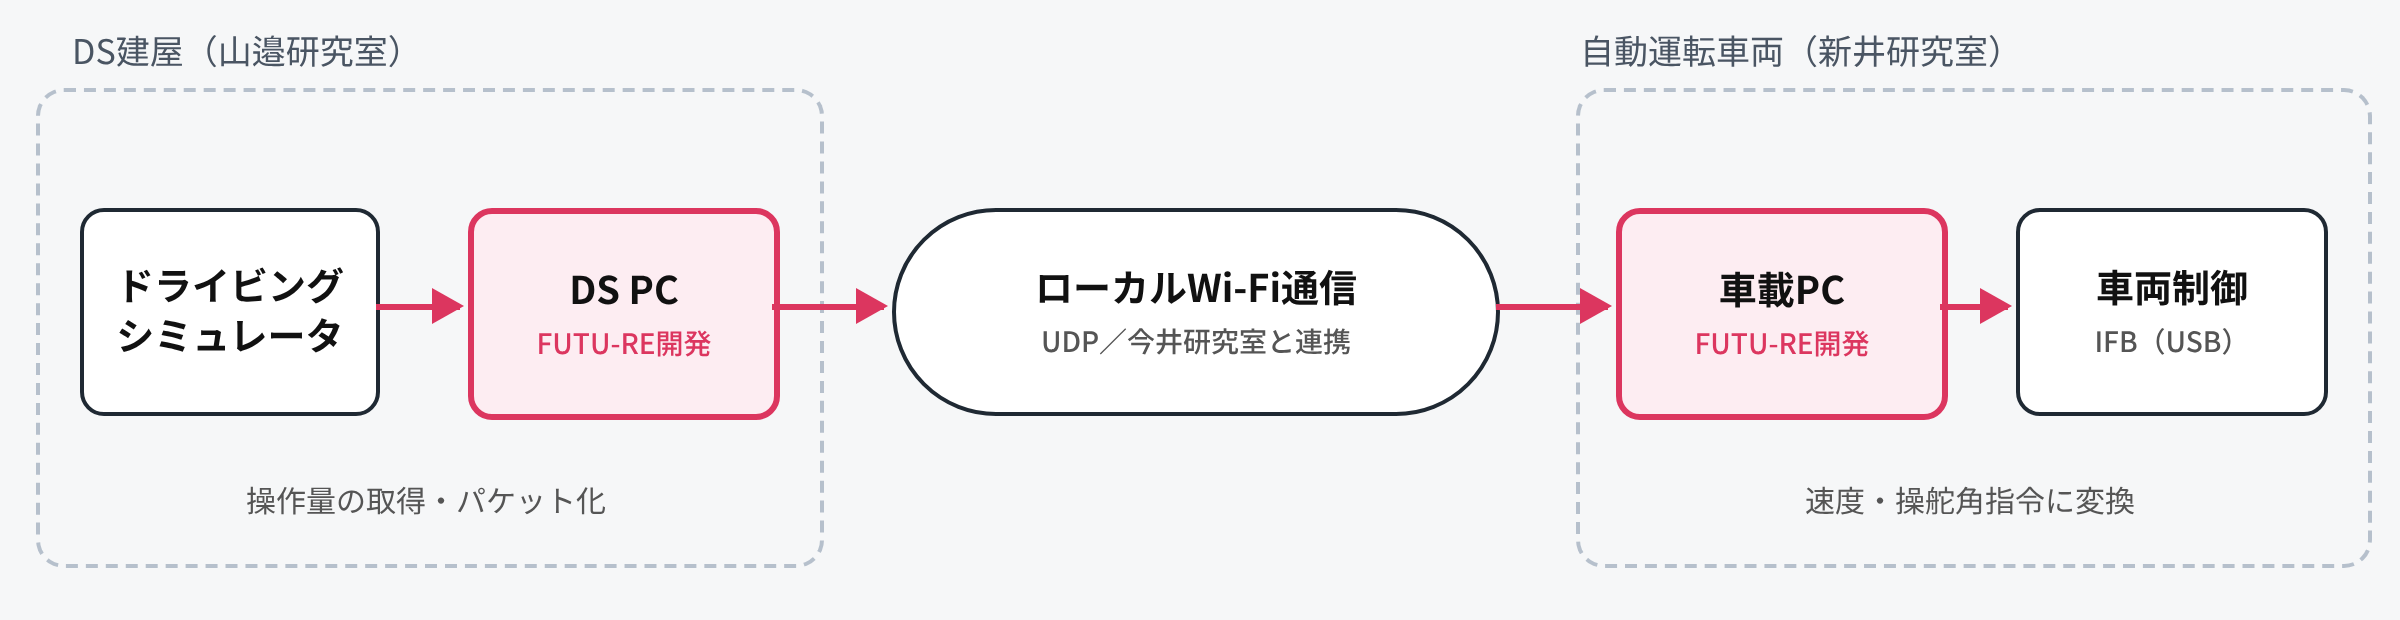
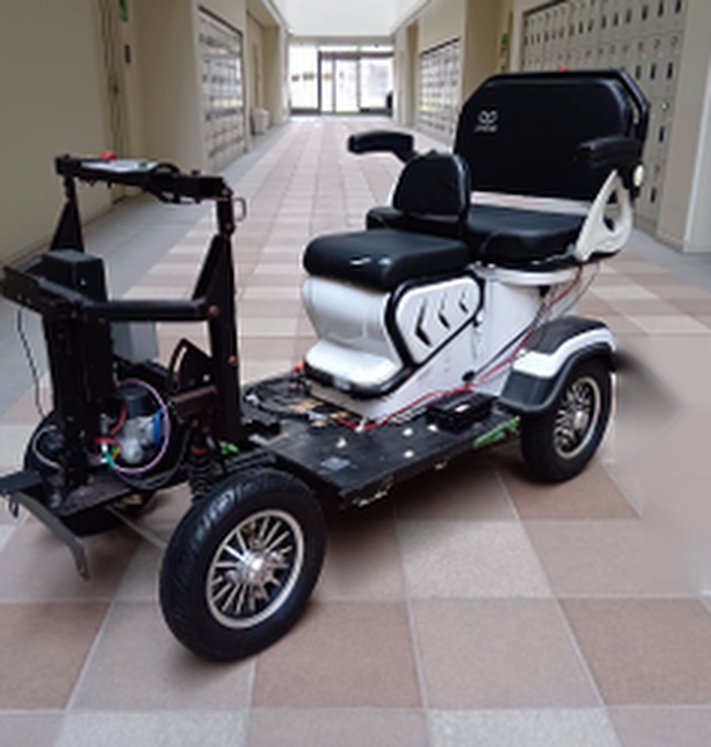
DSでドライバーが行うハンドル・アクセル・ブレーキ・シフト・ウィンカーの操作をリアルタイムに取得し、ローカルWi-Fiで屋外の自動運転車両へ送信、車両側で速度指令・操舵角指令に変換して「走る・曲がる・止まる」を遠隔で行います。安全上、ブレーキ操作の情報を最優先で確実に届けることが重要であり、通信方式もこの観点から検討しています。今年度中の実車での動作確認を目指し、11月16日には同大学構内で走行試験を実施しました。
03研究体制
山邉 茂之 准教授
岩手県立大学 ソフトウェア情報学部
- 担当
- プロジェクト代表。遠隔操縦者のレギュレーション検討、DS側の実験環境
- 専門
- ドライビングシミュレータを用いた運転行動・交通工学研究(逆走対策、高度道路交通システム〈ITS〉など)。内閣府SIPの課題を引き継いだ「RoAD to the L4」プロジェクトにも参画
新井 義和 准教授
岩手県立大学 ソフトウェア情報学部
- 担当
- 自動運転技術を転用した車両の制御
- 専門
- ロボティクス・知能機械システム、メカトロニクス。遠隔操作システム、半自律ロボット、屋外作業ロボットの研究
今井 信太郎 准教授
岩手県立大学 ソフトウェア情報学部
- 担当
- 途切れない高信頼性通信の検討
- 専門
- 情報ネットワーク、センサネットワーク、IoT。アドホックネットワークや災害時代替ネットワーク、ドローンを活用した通信の研究
株式会社FUTU-RE
技術支援(受託開発)
- 担当
- DS側・車両側の通信・制御プログラム開発
- 専門
- 自動運転車両の開発・改造、車載ソフトウェア、通信システム開発
04FUTU-REの技術支援内容
- 1DS側プログラムDSのデータ通信ライブラリから操舵角・アクセル・ブレーキ・シフト・ウィンカー等の操作量を取得し、独自のパケット仕様に変換してWi-Fiで送信
- 2車両側プログラム受信データの新旧判定による安全処理を行い、速度指令・操舵角指令を算出して車両のインターフェースボードへ入力。遠隔操縦の状態を表示する画面も開発
- 3車両映像の伝送車載Webカメラの映像をDS側へ送る仕組みも検討中
05今後の展望
今後は、ローカルWi-Fiから5G等のインターネット回線を用いた遠隔操縦への拡張や、1人で複数台を操縦する方法の検討へと研究を発展させていきます。バスやタクシーのドライバー不足、車がないと移動が難しい地域や雪の多い寒冷地での移動手段の確保など、遠隔操縦技術を通じて人手不足をはじめとする社会課題の解決に貢献する研究を行ってまいります。FUTU-REは、自動運転車両の開発で培った技術を活かし、引き続き岩手県立大学の研究を技術面から支えてまいります。

 Japanese
 English